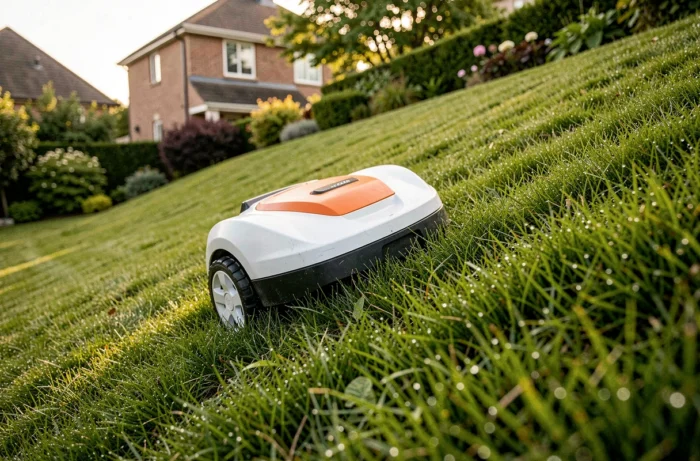
Elegir un robot cortacésped para una pendiente pronunciada no se limita a comparar un número de pendiente máxima en una ficha técnica. El valor anunciado por el fabricante casi siempre corresponde a una subida en línea recta, sobre césped seco, sin giros. Las condiciones reales de un jardín inclinado (inclinaciones, hierba húmeda, giros en el borde de la zona) reducen esta capacidad en varios puntos. Es esta diferencia entre los datos del fabricante y el rendimiento en el terreno la que merece ser medida antes de cualquier compra.
Pendiente anunciada y pendiente real: la diferencia que las fichas técnicas no muestran
Las comparativas recientes convergen en un punto: la pendiente máxima indicada por un fabricante debe ser reducida en 5 a 8 puntos porcentuales para reflejar la capacidad real del robot. Un modelo anunciado con un 45 % de pendiente no necesariamente se mantendrá en un 45 % en condiciones habituales.
La razón radica en el protocolo de medición. Las pruebas del fabricante se realizan en una pendiente regular, corta, con un césped cortado al ras y seco. En un jardín, el robot también debe girar en inclinaciones, seguir un borde inclinado, reiniciar después de una parada en subida. Estas maniobras requieren más adherencia y motricidad que la simple subida lineal.
Varios guías de 2026 insisten en este criterio: la capacidad de girar y mantenerse en inclinaciones cerca de los bordes cuenta más que la pendiente máxima bruta. Antes de comparar modelos, es necesario medir la porción más inclinada del terreno con un inclinómetro o una aplicación para smartphone, colocando el dispositivo sobre una tabla rígida de al menos un metro para no falsear la lectura.
Los informes de campo también muestran que encontrar el mejor robot cortacésped para pendientes pronunciadas implica cruzar esta medida con el estado del suelo, la presencia de raíces y el nivel de humedad habitual del césped.
Robot cortacésped AWD o de dos ruedas motrices: comparativa en terreno inclinado
La tracción integral (AWD) se presenta a menudo como la opción obligatoria para las pendientes pronunciadas. Los datos del terreno matizan esta afirmación.
| Criterio | Robot de 2 ruedas motrices | Robot AWD (4 ruedas motrices) |
|---|---|---|
| Pendiente máxima anunciada (típica) | Hasta 35-40 % | Hasta 70-80 % |
| Pendiente real utilizable (tras corrección) | Aproximadamente 30-35 % | Aproximadamente 60-70 % |
| Estabilidad en inclinaciones y giros | Limitada más allá de 25-30 % | Estable incluso en giros pronunciados |
| Comportamiento sobre hierba húmeda | Patinaje frecuente desde pendiente moderada | Adherencia notablemente superior |
| Costo de adquisición | Segmento de entrada/media gama | Segmento de alta gama |
Para jardines cuya pendiente más fuerte se mantiene por debajo del 25-30 %, un robot de dos ruedas motrices equipado con neumáticos dentados y una buena gestión de bordes puede ser suficiente. Más allá del 30 % de pendiente real, la tracción integral se convierte en un criterio determinante para evitar el patinaje y los regresos repetidos a la estación.
Sin embargo, en un terreno con pendiente moderada pero irregular (raíces, baches, pasajes estrechos), es la combinación de chasis elevado y ruedas anchas la que marca la diferencia, no solo la tracción integral.
Navegación inalámbrica y gestión de zonas inclinadas: GPS-RTK, cámaras y LiDAR
El tipo de navegación influye directamente en el comportamiento del robot en una pendiente pronunciada. Tres tecnologías coexisten en el mercado de 2026.
- GPS-RTK: posicionamiento centimétrico que permite al robot seguir trayectorias paralelas regulares. En terreno inclinado, esto evita los pasajes aleatorios que multiplican las subidas innecesarias y agotan la batería.
- Cámaras integradas (visión por computadora): detección de obstáculos en tiempo real, útil en áreas arboladas donde la señal satelital puede estar degradada. Algunos modelos recientes combinan cuatro cámaras para cubrir un amplio campo.
- LiDAR: mapeo tridimensional del terreno que mejora la navegación en pasajes estrechos y zonas sombreadas. Acoplado al RTK, ofrece la mejor precisión de posicionamiento disponible.
En un terreno inclinado con árboles y obstáculos, la combinación de RTK y visión integrada reduce los trayectos superfluos y preserva la autonomía de la batería. Un robot que sube y baja de manera ordenada consume menos que un modelo con trayectoria aleatoria en el mismo desnivel.
Instalación sin cable periférico en terreno inclinado
Los robots sin cable periférico (navegación por RTK, cámaras o LiDAR) eliminan una restricción importante en las pendientes: el cable enterrado. En un terreno accidentado, la instalación de un cable en el borde de una zona inclinada es tediosa y el cable puede moverse con los movimientos del suelo.
Los modelos sin cable delimitan las zonas de corte mediante mapeo virtual a través de una aplicación para smartphone. Este enfoque también permite definir zonas de exclusión alrededor de un macizo o un árbol sin intervención física, lo que simplifica la gestión de un jardín complejo.
Criterios técnicos decisivos para un robot cortacésped en pendiente pronunciada
Más allá de la tracción y la navegación, tres parámetros técnicos separan un robot que mantiene la pendiente de uno que patina o se detiene.
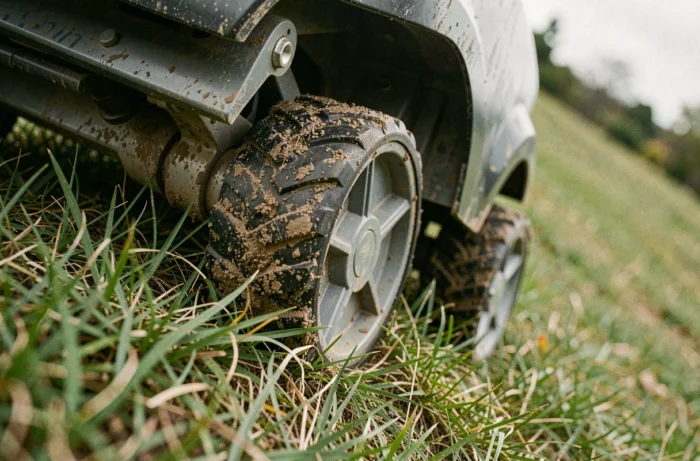
- Neumáticos y dibujo: neumáticos anchos con tacos profundos aumentan la superficie de contacto y la adherencia. Sobre hierba húmeda, este criterio pesa tanto como el tipo de transmisión.
- Centro de gravedad y peso: un robot más pesado con un centro de gravedad bajo se adhiere mejor al suelo en inclinaciones. Los modelos ligeros diseñados para terrenos planos se vuelcan o deslizan lateralmente tan pronto como la inclinación supera su umbral.
- Poder del motor y gestión electrónica: un alto par motor en cada rueda evita el deslizamiento al reiniciar en subida. La gestión electrónica adapta la potencia rueda por rueda para compensar una inclinación.
El nuevo reglamento europeo sobre máquinas (reglamento UE 2023/1230), cuya transición regulatoria está en curso, impondrá a los fabricantes requisitos reforzados en materia de seguridad. Los robots cortacéspedes deberán alinearse con este marco, lo que debería estandarizar ciertos niveles de rendimiento y seguridad en las pendientes.
Por lo tanto, la elección de un robot para pendientes pronunciadas se basa menos en un solo número que en la intersección de varios datos medibles: inclinación real del terreno, tipo de suelo, presencia de inclinaciones, y adecuación entre tracción, navegación y perfil de neumáticos. Es esta combinación la que determina si el robot se mantendrá a largo plazo, no solo el valor de la pendiente máxima mostrada en la caja.